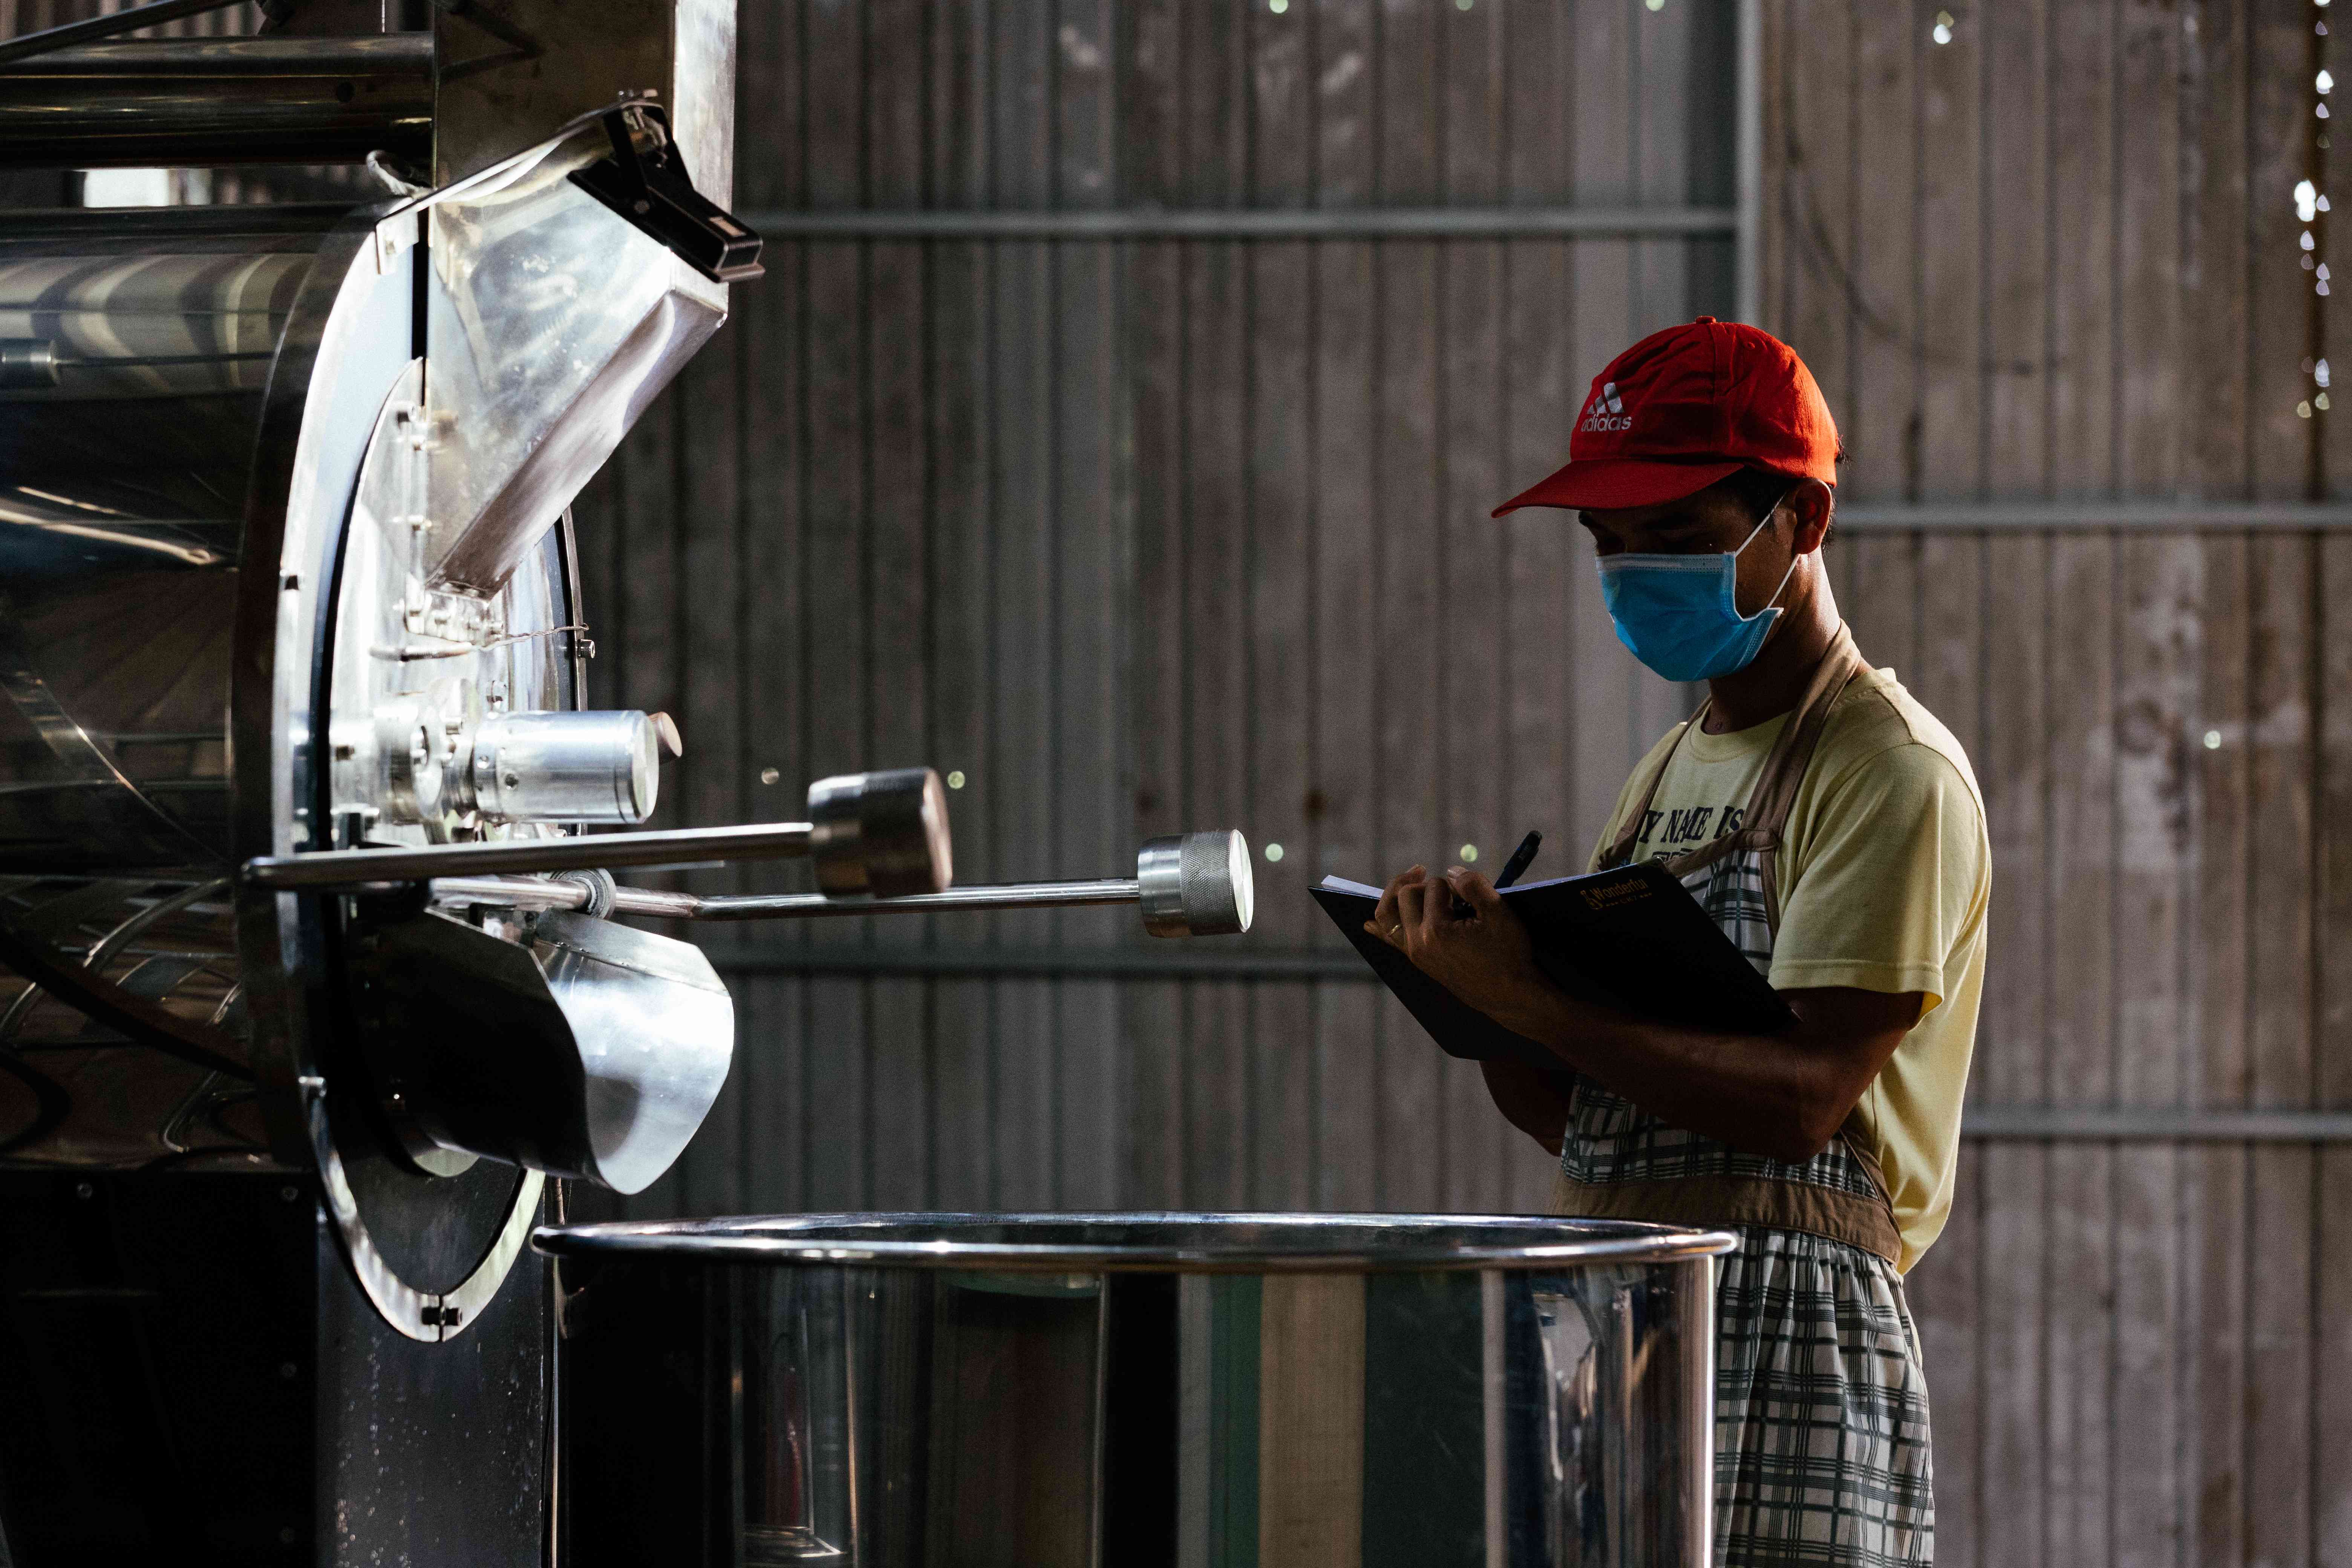
Một mô hình mô phỏng có thể dự đoán nhiệt độ và độ ẩm trong hạt từ điều kiện đầu vào. Fabbri và cộng sự đã xây dựng mô hình truyền nhiệt và truyền ẩm trong hạt cà phê, còn Bottazzi và cộng sự xây dựng mô hình số mô tả cả máy rang và quá trình trong trống. Những mô hình này là thành phần quan trọng, nhưng bản thân mô hình chưa phải digital twin. Digital twin cần thêm mối liên kết với dữ liệu của hệ thống thực và một cơ chế cập nhật hoặc sử dụng dữ liệu đó theo mục tiêu vận hành.
Những lớp dữ liệu cần có
Một hệ thống số cần biết trạng thái thiết bị, điều kiện đầu vào, dữ liệu nhiệt theo thời gian, khối lượng mẻ, điều kiện khí và các sự kiện vận hành. Nếu mô hình tính truyền nhiệt–truyền khối, các thuộc tính của nguyên liệu cũng trở thành đầu vào. Dữ liệu đầu ra dùng để kiểm chứng gồm nhiệt độ, hao hụt khối lượng, độ ẩm hoặc chỉ báo sản phẩm phù hợp. Nếu cảm biến không đồng bộ hoặc thiếu metadata, mô hình số có thể chạy nhưng mối liên hệ với hệ thống thực sẽ yếu.
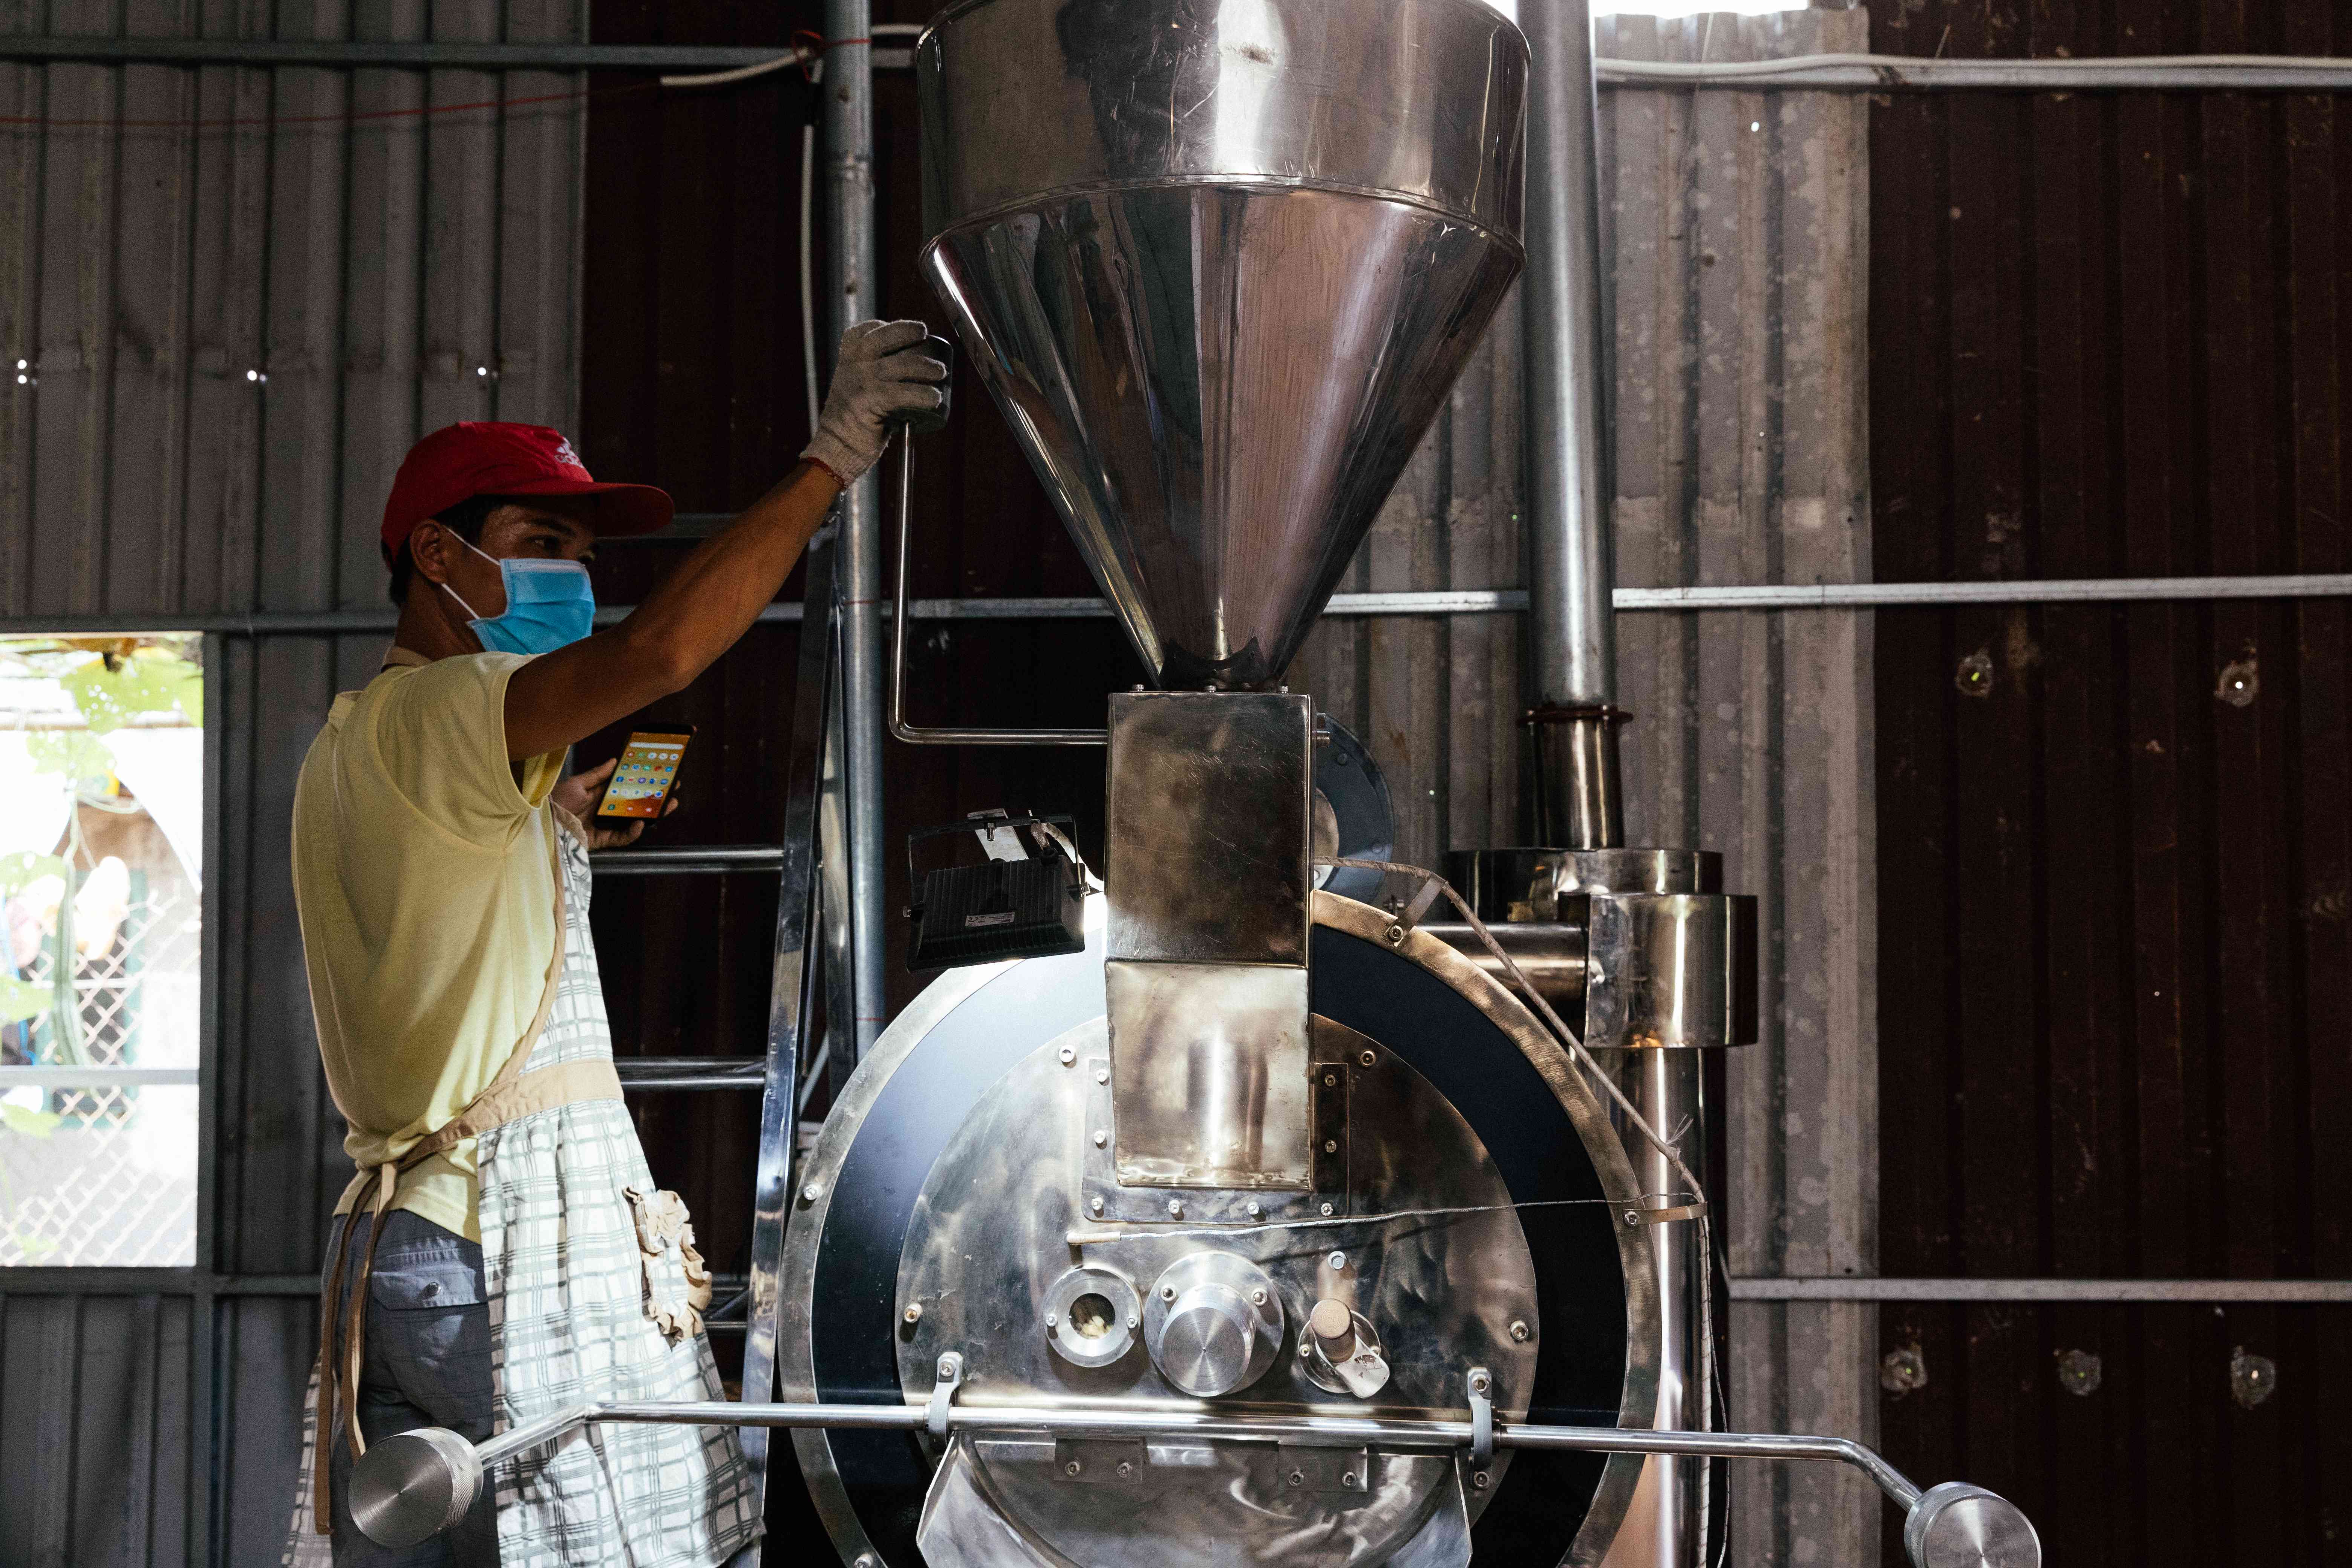
Dữ liệu thời gian thực có vai trò gì
Digital twin trong sản xuất thường hướng đến theo dõi trạng thái, phân tích và tối ưu. Với rang cà phê, dữ liệu thời gian thực có thể giúp mô hình cập nhật trạng thái của mẻ đang chạy. Nhưng “thời gian thực” không đồng nghĩa mọi dữ liệu phải có độ phân giải tối đa. Tần suất cần phù hợp với tốc độ biến đổi của quá trình và mục tiêu sử dụng. Quan trọng hơn là dữ liệu phải có dấu thời gian, đồng bộ và đủ tin cậy để mô hình biết trạng thái hiện tại.
Ứng dụng khả thi trong rang
Một digital twin có thể được dùng để so sánh mẻ đang chạy với quỹ đạo dự kiến, phát hiện sai lệch, thử nghiệm các chiến lược điều khiển trên mô hình trước khi tác động lên máy hoặc đánh giá ảnh hưởng của thay đổi đầu vào. Catelani và cộng sự cho thấy dữ liệu NIR có thể được thu theo thời gian thực và kết hợp với kiểm soát quá trình đa biến để phát hiện nhiễu. Đây là một lớp giám sát có thể bổ sung vào kiến trúc số, nhưng chưa phải digital twin hoàn chỉnh.
Xác thực là điều kiện bắt buộc
Mô hình càng phức tạp càng có nhiều cách để tạo ra một kết quả trông hợp lý. Fabbri và cộng sự đã đối chiếu nhiệt độ mô phỏng với phép đo trong hạt và báo cáo mức phù hợp định lượng. Bottazzi và cộng sự cũng sử dụng dữ liệu thực nghiệm làm tham chiếu cho mô hình. Với digital twin, xác thực phải tiếp tục khi nguyên liệu, thiết bị hoặc điều kiện vận hành thay đổi. Một mô hình được xác thực trong phòng thí nghiệm không tự động đúng cho mọi máy rang.
Giới hạn thực tế
Cảm biến có sai số, dữ liệu có thể thiếu và nguyên liệu thay đổi theo lô. Thiết bị cũng có thể được bảo trì hoặc thay đổi cấu hình. Những yếu tố này làm khoảng cách giữa mô hình và hệ thống thực tăng lên nếu không được ghi nhận. Digital twin vì vậy không phải một bản sao hoàn hảo. Giá trị của nó nằm ở việc tạo một lớp biểu diễn có kiểm chứng, đủ tốt cho một mục tiêu cụ thể và có cơ chế nhận biết khi phạm vi áp dụng đã bị vượt qua.
Kiến trúc dữ liệu và mô hình
Một kiến trúc digital twin có thể tách thành lớp dữ liệu cảm biến, lớp trạng thái của mẻ, lớp mô hình vật lý hoặc thống kê và lớp ứng dụng. Tách lớp giúp khi cảm biến thay đổi không phải xây lại toàn bộ mô hình. Dữ liệu đầu vào cũng cần được định danh để biết mô hình đang mô phỏng mẻ nào. Đây là cách biến roast log thành một thành phần của hệ thống số thay vì chỉ là file lưu trữ.
Digital twin không đồng nghĩa tự động điều khiển
Một digital twin có thể chỉ dùng để giám sát hoặc mô phỏng kịch bản. Việc cho phép nó điều chỉnh trực tiếp máy rang là mức ứng dụng cao hơn và đòi hỏi kiểm soát rủi ro, xác thực và độ tin cậy lớn hơn. Không nên nhảy từ mô hình nghiên cứu sang điều khiển tự động chỉ vì mô hình dự báo có sai số thấp. Mức tự động hóa phải tương ứng với bằng chứng về độ ổn định của mô hình và hệ đo.
Mô hình phải biết khi nào nó không còn đúng
Một digital twin cần cơ chế phát hiện khi dữ liệu thực vượt khỏi phạm vi mà mô hình đã được xác thực. Nếu cảm biến thay đổi, nguyên liệu mới xuất hiện hoặc máy được cải tạo, mô hình có thể mất độ chính xác. Khi đó, hệ thống nên chuyển sang trạng thái cần kiểm tra thay vì tiếp tục tạo dự báo với cùng mức tin cậy. Khả năng nhận biết giới hạn là một phần của độ tin cậy của hệ thống số.
Giá trị trước mắt có thể thấp hơn tham vọng
Không nhất thiết phải xây digital twin đầy đủ ngay từ đầu. Một hệ thống có thể bắt đầu bằng dữ liệu đồng bộ, mô hình trạng thái và giám sát sai lệch. Khi dữ liệu tích lũy và mô hình được xác thực, mới mở rộng sang mô phỏng và tối ưu. Cách phát triển từng lớp giúp mỗi giai đoạn có thể kiểm chứng được và tránh đầu tư vào một kiến trúc phức tạp khi dữ liệu nền chưa đủ.
Tài liệu tham khảo
- Bottazzi, D. et al. (2012). A numerical approach for the analysis of the coffee roasting process. Journal of Food Engineering, 112, 243–252. DOI: 10.1016/j.jfoodeng.2012.04.009.
- Fabbri, A. et al. (2011). Numerical modeling of heat and mass transfer during coffee roasting process. Journal of Food Engineering, 105, 264–269. DOI: 10.1016/j.jfoodeng.2011.02.030.
- Catelani, T. A. et al. (2018). Real-time monitoring of a coffee roasting process with near infrared spectroscopy using multivariate statistical analysis. Talanta, 179, 292–299. DOI: 10.1016/j.talanta.2017.11.010.
- Digital twin for smart manufacturing: A review (2023). Sustainable Manufacturing and Service Economics, 2, 100017. DOI: 10.1016/j.smse.2023.100017.
- Digital twins in manufacturing: A unified conceptual framework (2025). Annual Reviews in Control, 60, 101031. DOI: 10.1016/j.arcontrol.2025.101031.
A simulation model can predict temperature and moisture inside a bean from input conditions. Fabbri and colleagues built a heat- and moisture-transfer model for coffee beans, while Bottazzi and colleagues built a numerical model describing both the roaster and the process inside the drum. These models are important components, but a model on its own isn't yet a digital twin. A digital twin needs a continuous, verifiable connection between the physical system and its digital representation.
Data layers needed
A digital system needs to know equipment state, input conditions, time-based thermal data, batch mass, gas conditions, and operating events. If the model calculates heat and mass transfer, raw-material properties also become inputs. Output data used for verification includes temperature, mass loss, moisture, or suitable product indicators.
What role does real-time data play
A digital twin in manufacturing usually aims at state monitoring, analysis, and optimization. For coffee roasting, real-time data can help the model update the state of the currently running batch. But “real-time” doesn't mean every piece of data needs maximum resolution. Frequency should match the process's rate of change and the intended use. What matters more is a continuous link between sensor data and the model, not simply reducing latency to the minimum possible.
Feasible applications in roasting
A digital twin could be used to compare a running batch against its expected trajectory, detect deviations, test control strategies on the model before applying them to the machine, or assess the effect of an input change. Catelani and colleagues showed NIR data can be collected in real time and combined with multivariate process control to detect disturbances.
Validation is a mandatory condition
The more complex a model, the more ways it has to produce a plausible-looking but wrong result. Fabbri and colleagues compared simulated temperature against in-bean measurements and reported quantitative agreement. Bottazzi and colleagues also used experimental data as a reference for the model. For a digital twin, validation needs to continue as raw material, equipment, or operating conditions change.
Real-world limits
Sensors have error, data can be missing, and raw material changes by lot. Equipment can also be maintained or reconfigured. These factors widen the gap between the model and the real system if not tracked. So a digital twin isn't a perfect copy. Its value lies in creating a verified representation layer, good enough for a specific purpose, rather than claiming perfect fidelity.
Data and model architecture
A digital-twin architecture can be split into a sensor-data layer, a batch-state layer, a physical or statistical model layer, and an application layer. Layering helps so that when a sensor changes, the whole model doesn't need rebuilding. Input data also needs identification so you know which batch the model is simulating. This is how a roast log becomes a component of a larger system rather than a standalone archive.
A digital twin doesn't mean automatic control
A digital twin can be used purely for monitoring or scenario simulation. Letting it directly adjust the roaster is a higher level of application requiring greater risk control, validation, and reliability. You shouldn't jump from a research model to automatic control just because the prediction model has low error. The level of automation must match the evidence of reliability available.
References
- Bottazzi, D. et al. (2012). A numerical approach for the analysis of the coffee roasting process. Journal of Food Engineering, 112, 243–252. DOI: 10.1016/j.jfoodeng.2012.04.009.
- Fabbri, A. et al. (2011). Numerical modeling of heat and mass transfer during coffee roasting process. Journal of Food Engineering, 105, 264–269. DOI: 10.1016/j.jfoodeng.2011.02.030.
- Catelani, T. A. et al. (2018). Real-time monitoring of a coffee roasting process with near infrared spectroscopy using multivariate statistical analysis. Talanta, 179, 292–299. DOI: 10.1016/j.talanta.2017.11.010.
- Digital twin for smart manufacturing: A review (2023). Sustainable Manufacturing and Service Economics, 2, 100017. DOI: 10.1016/j.smse.2023.100017.
- Digital twins in manufacturing: A unified conceptual framework (2025). Annual Reviews in Control, 60, 101031. DOI: 10.1016/j.arcontrol.2025.101031.